




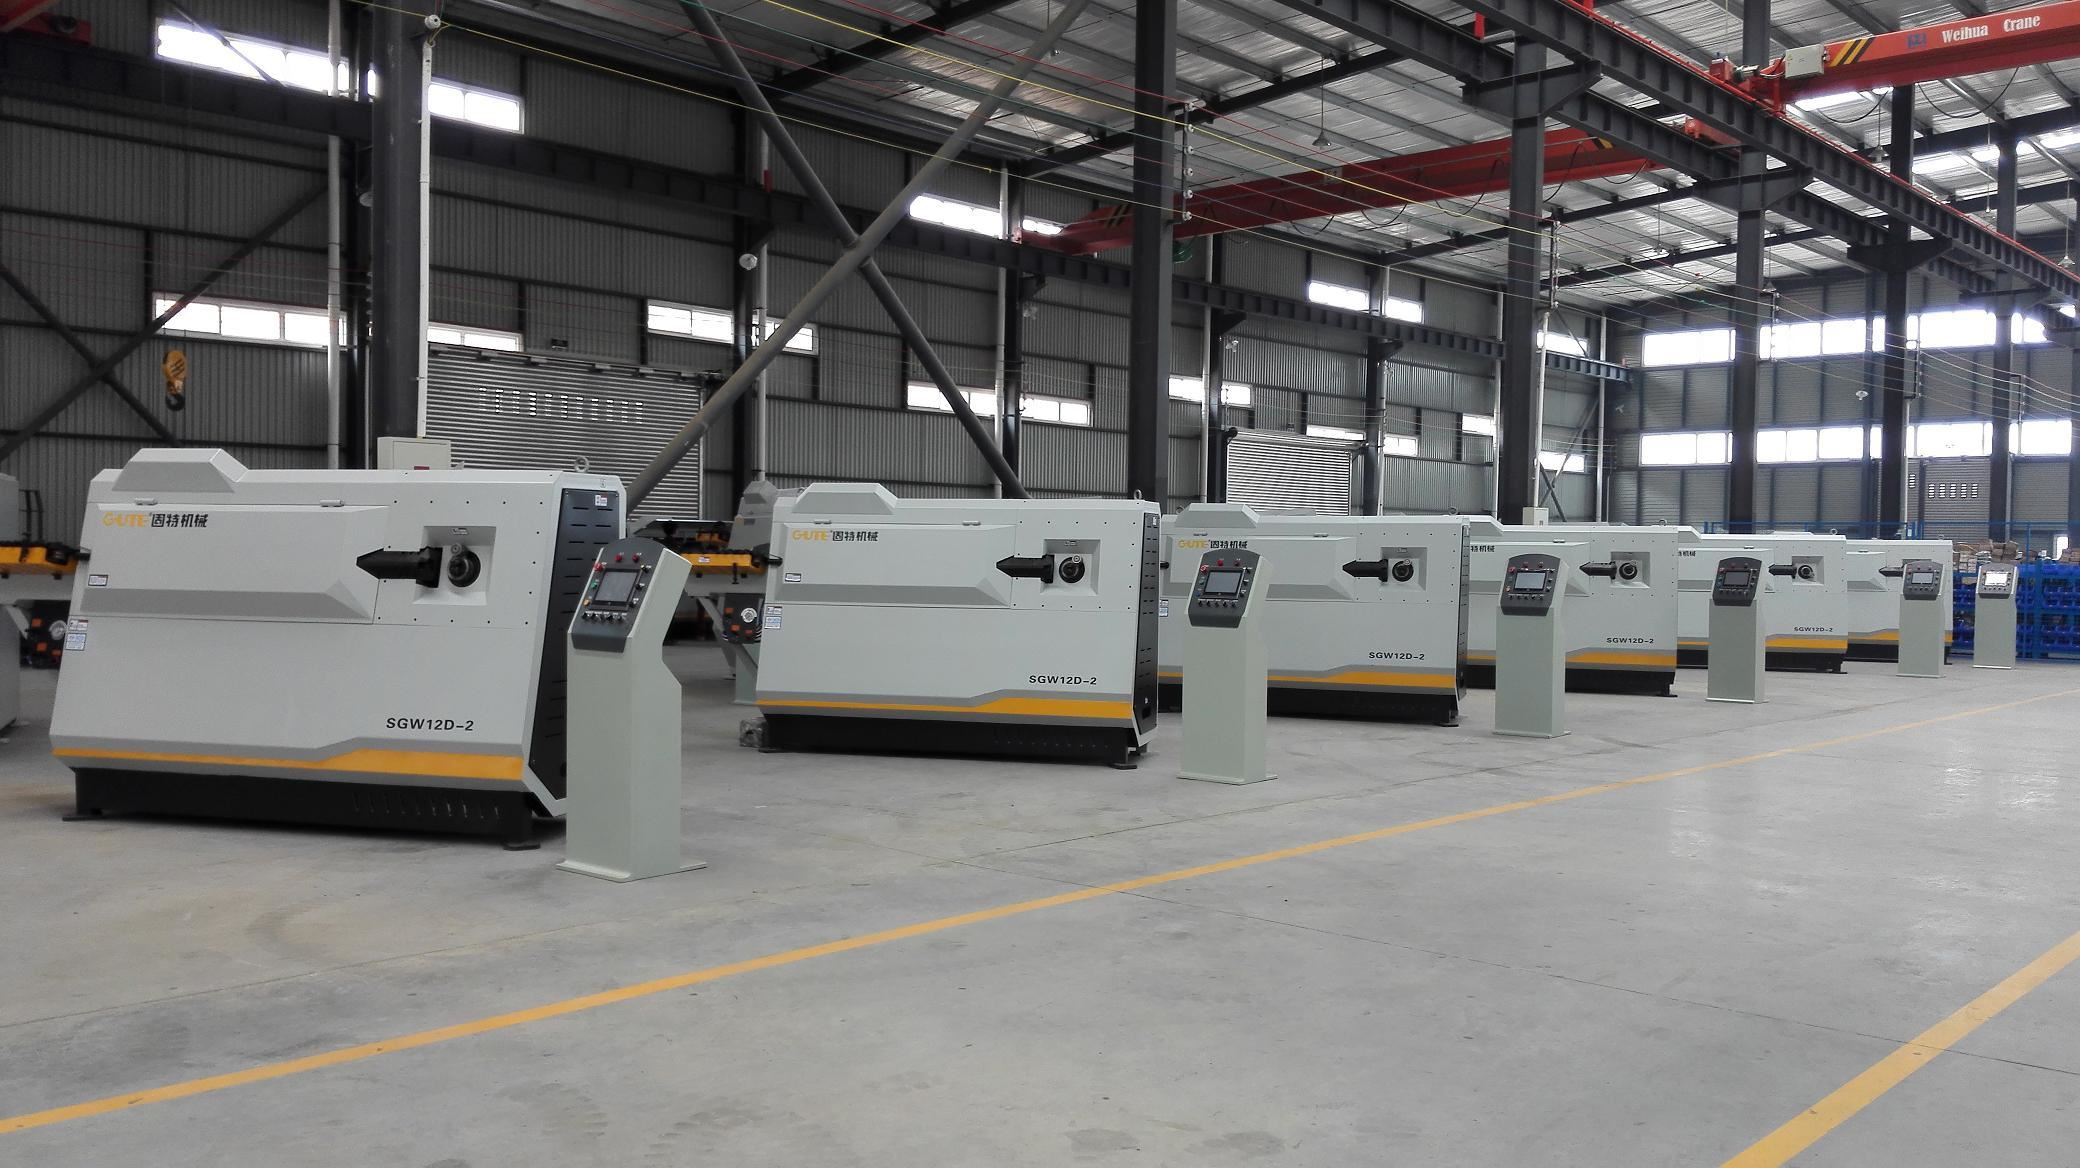


SGW16D CNC स्टील बार रकाब बेंडर 16mm तक
प्रति घंटे 1600 रकाब का उत्पादन और प्रत्येक बैच को 8 टन तक की उपज दी जा सकती है। 1 साल की मुफ्त वारंटी सेवा। बिजली के घटक श्नाइडर और चिंट जैसे प्रसिद्ध ब्रांडों के हैं, जो सर्वो मोटर द्वारा प्रदान की जाती हैं, उच्च दक्षता और सटीकता के साथ बहु - का समर्थन करती हैं - भाषा इंटरएक्टिव इंटरफ़ेस, सरल ऑपरेशन। स्टील कॉइल को एक सीधी रेखा में खींचना और कटिंग के साथ झुकना। शीट मेटल पैनल, एक मानक 5 मिमी, लंबे समय तक सेवा जीवन, अधिक पहनने के प्रतिरोध के साथ दरवाजे का निरीक्षण करना। जापान से आयातित IKO बियरिंग्स का उपयोग कुंजी में किया जाता है। सेवा जीवन सुनिश्चित करने के लिए पुर्जे। मिश्र धातु इस्पात से बना सीधा पहिया सेवा जीवन लंबा है। कार्य: यह मशीन घोड़े की नाल, रकाब, हलकों, हुक एच-आकार के स्टील, लंबे सीधे बार और इतने पर सैकड़ों आकृतियों को संसाधित कर सकती है। प्रक्रिया §{{7 }}mm सिंगल वायर और §5-12mm डबल वायर विकृत स्टील कॉइल के लिए। मानक 9m स्टील फ्रेम स्टील प्लेट के विशेष उत्पादन को संतुष्ट कर सकता है। इसी समय, अधिक ग्राफिक्स को संसाधित करने के लिए मल्टी-स्ट्रोक रिटर्न डिवाइस का उपयोग किया जा सकता है।

- उत्पाद का परिचय
विशेषताएँ:
- अत्यधिक आयामी सटीकता सुनिश्चित करने के लिए स्वचालित वायर फीडिंग सिस्टम;
- खपत लागत को कम करने के लिए स्प्लिट, मल्टीफंक्शनल ब्लेड डिज़ाइन (पेटेंट);
- उच्च प्रसंस्करण दक्षता लाने के लिए अधिक झुकने वाली आकृतियों के साथ स्वचालित डबल वायर सेवन प्रणाली;
- झुकने वाली बार सटीकता सुनिश्चित करने के लिए उच्च शक्ति सर्वोमोटर;
- अधिक सुविधाजनक रखरखाव के साथ बुद्धिमान गलती पहचान अलार्म सिस्टम;
- आसान, सुरक्षित और तेज समायोजन और रखरखाव के साथ वायुगतिकीय डिजाइन अवलोकन द्वार;
- हेवी-ड्यूटी डिज़ाइन लाइन प्लेन, ब्रेक और बफर डिवाइस से लैस, डाउनटाइम के कारण होने वाली अराजक लाइनों को रोकते हैं;
- तत्काल उपयोग के लिए 400 पूर्व-संग्रहीत प्रसंस्करण ज्यामितीय ग्राफिक्स की बड़ी भंडारण क्षमता के साथ उच्च डिग्री स्वचालन;
- लंबे समय तक सेवा जीवन और कम परिचालन लागत सुनिश्चित करने के लिए विशेष स्टील सामग्री के साथ सीधे पहिये, हॉलिंग व्हील और मीटरिंग व्हील;
- आसान और तेज़ संचालन सुनिश्चित करने के लिए टच-स्क्रीन कंसोल;
तकनीकी मापदंड:
|
तन्यता ताकत |
किग्रा/मिमी2 45 |
किग्रा/मिमी2 65 |
|
सिंगल वायर बेंडिंग |
6-16 मिमी |
6-14मिमी |
|
डबल वायर बेंडिंग |
6-12मिमी |
6-10मिमी |
|
कार्यवाही |
स्वचालित वायर फीडिंग सिस्टम (सीएनसी) |
|
|
मैक्स। झुकने वाला कोण |
180 डिग्री |
|
|
मैक्स। रकाब पक्ष की लंबाई |
1000 मिमी |
|
|
मिन। रकाब पक्ष की लंबाई |
90 मिमी |
|
|
दोनों सिरों पर दो हुक के साथ रकाब की अधिकतम लंबाई |
9000 मिमी |
|
|
मैक्स। झुकने की गति |
1050 डिग्री / सेकंड |
|
|
मैक्स। कर्षण गति |
75-100 मी/मिनट |
|
|
झुकने की दिशा |
द्वि-दिशा |
|
|
वज़न |
3.5 टन |
|
|
L×W×H |
14000 × 1460 × 2350 मिमी |
|
ऑपरेशन निर्देश:
1. स्टार्टअप से पहले की तैयारी
1) ऑपरेटर को काम से पहले सुरक्षा हेलमेट पहनना चाहिए।
2) कंसोल और होस्ट मशीन को जोड़ने वाली डेटा लाइन के दो एविएशन प्लग डालें।
सावधानी: लगाने से पहले, लोकेटिंग नॉच का स्थान स्पष्ट कर लें। हॉट प्लगिंग प्रतिबंधित है। सिस्टम की विफलता हो सकती है, और यहां तक कि सिस्टम को जलाया भी जा सकता है। ऑपरेटरों को अधिक ध्यान देना चाहिए।
3) पावर-ऑन: मुख्य बिजली आपूर्ति के टर्मिनल ब्लॉक कनेक्ट करें। 3 × 16 प्लस 10 मिमी का सुझाव दें2और चार-कोर कॉपर वायर केबल और उचित ग्राउंडिंग के ऊपर। इलेक्ट्रिकल ऑपरेशन सामान्य सर्किट और फास्टेड ग्राउंड वायर के तहत किया जा सकता है।
4) जांचें कि आपूर्ति वोल्टेज सामान्य है और तीन चरण 380V ± 5 प्रतिशत के भीतर, किसी भी गिरने के लिए बिजली कार्बाइनेट में कनेक्टिंग थ्रेड सिरों की जांच करें, विशेष रूप से पीई ग्राउंड वायर का कनेक्शन, पुष्टि करें कि कोई असामान्यता नहीं है और फिर मुख्य पर स्विच करें बिजली की आपूर्ति।
5) कंसोल पर पावर कुंजी स्विच बंद करें और जांचें कि कोई अलार्म डिस्प्ले है या नहीं। यदि कोई हो, तो उसे समाप्त करेंखतरे की घंटीअलार्म स्क्रीन पर प्रदर्शित संकेत के अनुसार गलती।
2. कंसोल संरचना परिचय
सावधानी: ऑपरेटर वे होने चाहिए जिन्होंने विशेष प्रशिक्षण और ज्ञात संचालन आवश्यकताओं को स्वीकार किया हो। अन्यथा, दोषपूर्ण संचालन आंतरिक प्रक्रिया को नुकसान पहुंचाएगा और इस प्रकार उपकरण को निष्क्रिय कर देगा।
विशेष सावधानी: यदि उपयोग की जा रही टच स्क्रीन टूट जाती है, तो एक नया स्क्रीन टच बदला जाना चाहिए। टच स्क्रीन को बदलने के बाद या यदि किसी अन्य परिस्थिति में अपरिष्कृत क्षतिपूर्ति डेटा मौजूद नहीं है, तो मूल क्षतिपूर्ति मापदंडों को रीसेट करने की आवश्यकता होती है। कोई सेट तकनीकी पैरामीटर नहीं होने की स्थिति में, कोई भी मशीन क्षति घटना घटित होगी। मन में रखने के लिए सुनिश्चित हो। (प्रशिक्षण कर्मचारियों द्वारा डेटा शीट में मूल पैरामीटर दिए गए हैं।) स्वचालित काम के दौरान, यदि झुकने वाला हाथ ऊपरी या निचली सीमा को छूता है, तो मशीन शून्य रिटर्न तक काम पर वापस चली जाएगी (झुकने वाला हाथ मूल बिंदु पर वापस आ जाता है)।
3.ऑपरेशन विधि
नोट: विद्युत संचालन तब किया जाता है जब सर्किट सामान्य होता है और ग्राउंडिंग तार कड़ा होता है। उपकरण के मुख्य फ्रेम पर एक स्पष्ट ग्राउंडिंग पॉइंट है। जब उपकरण स्थापित किया जाता है, तो पीई लाइन को ग्राउंडिंग पॉइंट से जोड़ा जाना चाहिए, लेकिन एन लाइन को ग्राउंडिंग पॉइंट से कनेक्ट करने की अनुमति नहीं है। यह अनुशंसा की जाती है कि आप पहली बार मुख्य इंजन को 2 घंटे तक चलाएं और फिर स्टील बार परीक्षण मशीन में प्रवेश करें।
①सबसे पहले कुल बिजली आपूर्ति कैबिनेट खोलें
कुंजी डालें और सिस्टम पावर कुंजी स्विच खोलें
③ मैन्युअल / स्वचालित घुंडी को बीच में खींचें, यह स्थिति झुकने वाली भुजा के लिए मूल स्थिति को रीसेट करने के लिए है। इसे फिर से स्टार्ट बटन के साथ सहयोग करने की जरूरत है।
④ मैनुअल ऑपरेशन
ए) ऑपरेशन टेबल स्थापित है, दिशा मशीन के चेहरे के अनुरूप है, और ऑपरेटर ऑपरेशन प्लेटफॉर्म का सामना कर रहा है।
बी) अलार्म को हटाने के लिए रीसेट बटन दबाएं।
सी) मैनुअल / स्वचालित घुंडी को बाएं हाथ के गियर में स्विच करें, और फिर बाएं या दाएं स्थानांतरित करें। आगे और पीछे घुंडी घुंडी को यह देखने के लिए खींचें कि कर्षण पहिया की चलने की दिशा पुल की दिशा के अनुरूप है या नहीं। इसे इस प्रकार परिभाषित किया गया है: पिछड़े कर्षण, कर्षण दिशा के लिए बाएं से दाएं दिशा में।
डी) मैनुअल / स्वचालित घुंडी स्विच को बाएं हाथ के गियर में घुमाएं, फिर बाईं या दाईं ओर झुकने वाले सकारात्मक और नकारात्मक घुंडी को खींचें। देखें कि झुकने वाली भुजा की संचालन दिशा पुल की दिशा के अनुरूप है या नहीं। यह के रूप में परिभाषित किया गया है: ऑपरेटर मशीन के सामने की ओर का सामना करता है, बाईं ओर मुड़ता है, झुकने वाली भुजा को वामावर्त घुमाव में बदल देता है, और झुकने वाली भुजा के लिए दक्षिणावर्त घुमाने के लिए दाईं ओर जाता है।
⑤स्वचालित सिमुलेशन रन:
डिबगिंग, ड्राइंग, झुकने और आगे बढ़ने के बाद, दिशा की पुष्टि करना सही है, आप स्वचालित सिमुलेशन ऑपरेशन कर सकते हैं। विशिष्ट कदम इस प्रकार हैं:
ए) ऑपरेशन पैनल के दाईं ओर पावर स्विच खोलें, भाषा ध्वज को संचालित करने की आवश्यकता पर क्लिक करें, ग्राफिक संपादन स्क्रीन में क्लिक करें
बी) उन ग्राफिक्स को संपादित करें जिन्हें टच स्क्रीन पर संसाधित करने की आवश्यकता है, बटन जमा प्रणाली पर क्लिक करें, फिर से क्लिक करके वर्तमान कार्य की पुष्टि करें;
सी) मैनुअल / स्वचालित घुंडी को मध्य वापसी संदर्भ में स्विच करें, स्टार्ट बटन को एक बार दबाएं। इस बिंदु पर झुकने वाला हाथ 12 बजे की स्थिति में वापस आ जाएगा।
डी) टच स्क्रीन पैरामीटर स्क्रीन ओपन बटन, राज्य में कनवर्ट करने के लिए एक बार क्लिक करें, यह हूप फीड ऑपरेशन अनुकरण कर सकता है
ई) मैनुअल / स्वचालित नॉब को दाईं ओर स्विच करें, सिंगल स्टेप / निरंतर नॉब रिंच को लेफ्ट सिंगल स्टेप पर, एक बार स्टार्ट बटन दबाएं, इस बिंदु पर, सिस्टम स्वचालित रूप से एक घेरा अनुकरण करेगा।
एफ) इनपुट टच स्क्रीन नियोजित आउटपुट वैल्यू, सिंगल स्टेप / निरंतर नॉब को दाईं ओर खींचें, स्टार्ट बटन को एक बार शुरू करने के लिए दबाएं, इस समय, सिस्टम स्वचालित रूप से हूप सिमुलेशन की नियोजित राशि को निष्पादित करेगा।
छ) जब तत्काल या गलत कार्य होते हैं, तो आपातकालीन स्टॉप बटन को समय पर दबाया जाना चाहिए, फिर आपातकालीन स्टॉप और डिस्प्ले खुल जाएगा।
एच) प्रदर्शन के अलार्म संकेत के अनुसार त्रुटि जारी करें, तैयारी की स्थिति को फिर से शुरू करने के लिए रीसेट बटन दबाएं।
जब पिछले स्टॉप बटन के अनुसार या अन्य राज्य से राज्य को संदर्भित करने की आवश्यकता होती है (मूल पर लौटने के लिए स्वचालित झुकने वाला हाथ)।
नोट: जब स्वत: संचालन के दौरान कोई गलती होती है, तो इसे हल करने पर प्रत्येक संरचना की प्रारंभिक स्थिति प्राप्त करना असंभव होता है।
4. पैरामीटर सेटिंग
1) जब एक नए उत्पादन कार्य की आवश्यकता होती है, तो यांत्रिक समायोजन की आवश्यकता होती है, जिससे कई अयोग्य नमूने हो सकते हैं। डिबगिंग करते समय कृपया एकल चरण समायोजन करें।
2) काम करते समय गति और गति लंबाई और कोण को प्रभावित करेगी। गति को समायोजित करने के बाद कृपया मशीन की लंबाई और कोण समायोजित करें।
3) कारखाने के बाहर होने से पहले सर्वो ड्राइव, टच स्क्रीन और पीएलसी के आंतरिक कार्यक्रम और प्रमुख पैरामीटर सेट किए गए हैं। हमें ऑपरेशन को संशोधित करने के लिए पेशेवर और तकनीकी कर्मियों को निर्दिष्ट करने की आवश्यकता है।
4) स्पीड सेटिंग
टिप्पणी:जब 12, 13 की प्रसंस्करण गति को प्रसंस्करण गति तक सीमित किया जाना चाहिए, या बहुत तेज गति यांत्रिक को गंभीर रूप से नुकसान पहुंचाएगी। झुकने वाले रकाब का आकार (पक्ष की लंबाई या विकर्ण लंबाई) 400 मिमी से अधिक होने पर झुकने की गति धीमी होनी चाहिए, जिसे कार्यक्रम में निर्धारित किया गया है, लेकिन ग्राहक को वास्तविक स्थिति के अनुसार खुद को समायोजित करना चाहिए।
|
तन्यता ताकत |
किग्रा/मिमी2 45 |
किग्रा/मिमी2 65 |
|
सिंगल वायर बेंडिंग |
5-16मिमी |
5-16मिमी |
|
डबल वायर बेंडिंग |
5-12 मिमी |
5-12मिमी |
|
कार्यवाही |
आटोमैटिक मशीनI Cवायर फीडिंग सिस्टम (सीएनसी) |
|
|
मैक्स। झुकने वाला कोण |
180 डिग्री |
|
|
मैक्स। रकाब पक्ष की लंबाई |
1000 मिमी |
|
|
मिन। रकाब पक्ष की लंबाई |
90 मिमी |
|
|
मैक्स। झुकने की गति |
1050 डिग्री / सेकंड |
|
|
मैक्स। कर्षण गति |
75-100 मी/मिनट |
|
|
झुकने की दिशा |
द्वि-दिशा |
|
|
कर्षण सेवा मोटर शक्ति |
18किलोवाट |
|
|
बेंडिंग सर्विस मोटर पावर |
7.5किलोवाट |
|
|
कटिंग मोटर पावर |
4 किलोवाट |
|
|
कुल शक्ति |
65 किलोवाट |
|
|
एरेज इलेक्ट्रिक कंजम्पशन |
10किलोवाट/एच |
|
|
L×W×H |
9800×1000×1900 मिमी |
|
|
वज़न |
5.5T |
|
लोकप्रिय टैग: sgw16d सीएनसी स्टील बार रकाब 16 मिमी तक बेंडर, निर्माताओं, आपूर्तिकर्ताओं, मूल्य


